引言
现实世界的多模态数据远比“图像+文本+语音”复杂:自动驾驶面对可见光、红外与毫米波雷达,具身智能读取触觉与惯导,医疗系统既看影像也读心电与实验室检查。模态间既有关联,又各自承载不可替代的信息;更要命的是,模态缺失、质量不稳和噪声干扰几乎是常态。如何在融合中保留差异、在不确定中识别可靠证据、在任务迁移中降低重训成本?在 CNCC 2026 的报告中,天津大学张长青以“广义多模态融合”为关键词,提出为多模态系统加上一把“可信度量尺”,并从表征、融合与基座三个层面给出思路。
超越简单对齐:共性与个性并重
长期以来,多模态表征常在“联合表征”和“协同表征”之间取舍:前者试图把多源信息压到同一语义空间,后者强调跨模态相关性。问题在于,一味追求共享信息,容易淹没模态特有的关键信号。医疗中,病原学与CT各有分工;工业中,振动信号与热像互补但不可替代。忽视“个性”,融合就可能变成“平均化”。
更可行的路线是转向“可重构的潜在表征”:把样本的潜在表示当作可学习变量,再通过各模态的生成映射去重构各自观测。这样做的好处有三点:
- 以重构为目标,天然保留模态私有信息;
- 通过共享的潜在因子,仍能捕捉跨模态共性;
- 在推理时允许“部分观测”,无需先把缺失模态硬性补齐。
这种思路与NeRF从多视角观测学习统一场景表示的范式在哲学上相通:用一个可解释的潜在世界去解释多种观测。差别在于任务目标与技术细节,但背后的原则一致——在不牺牲个性的前提下获取可泛化的共性。对于现实应用中频繁出现的模态缺失,这类方法能直接在“缺什么就用什么”的条件下做预测,避免高维数据补全带来的二次误差。
从静态融合到动态可信决策:给信息加一把“量尺”
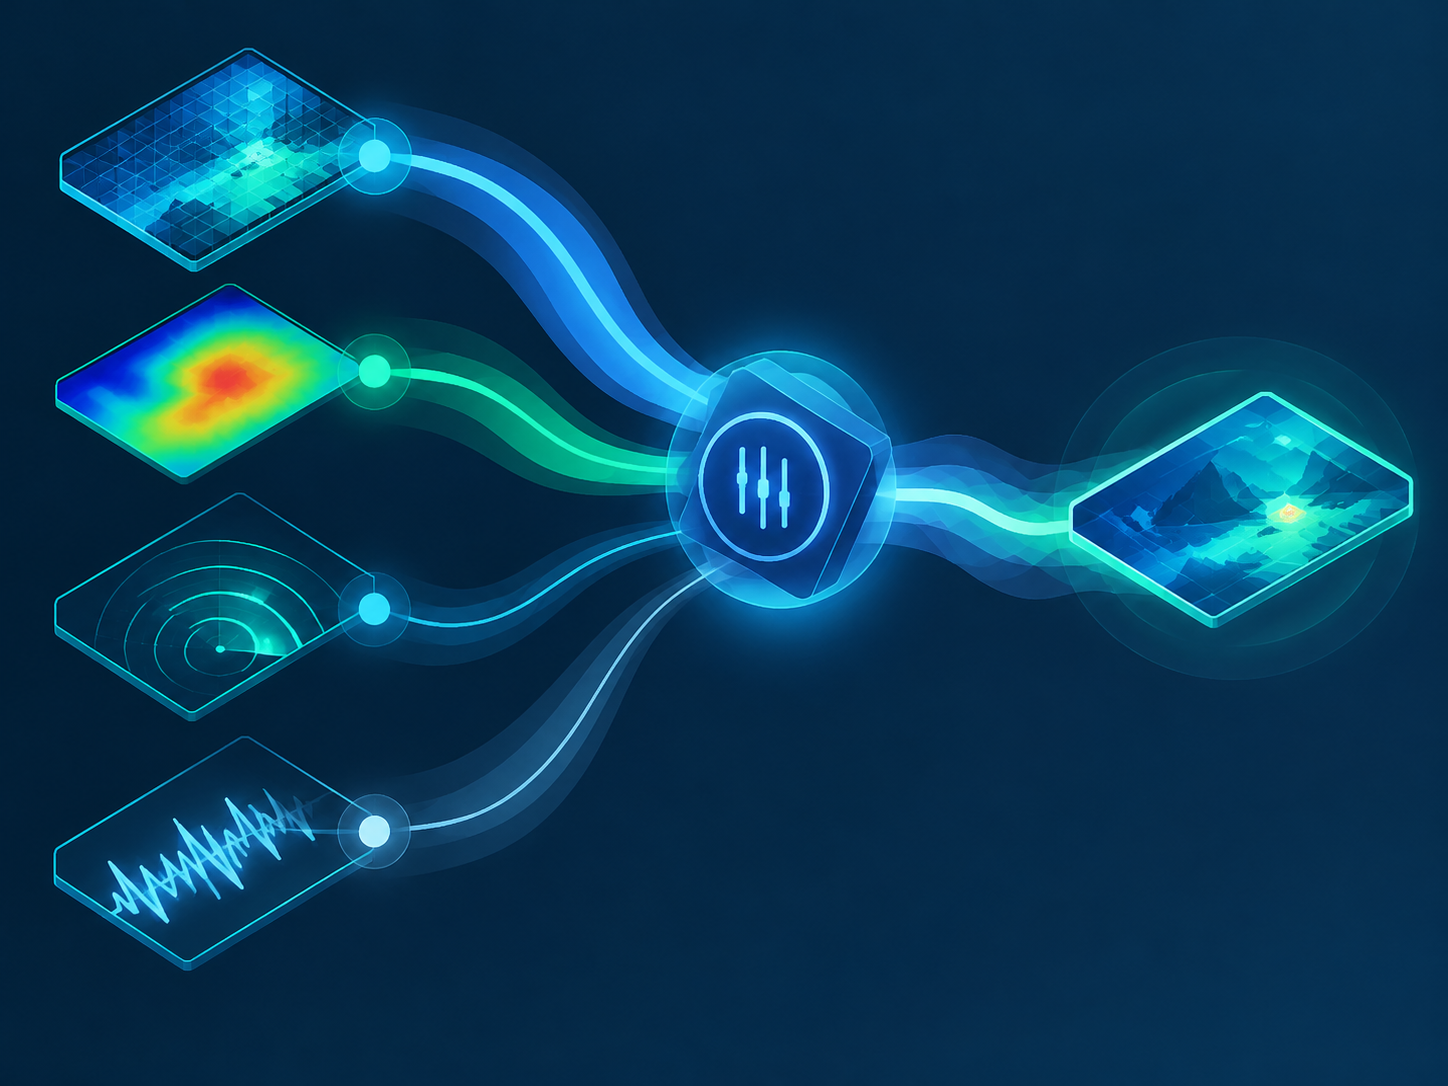
真实场景里,模态的价值是动态变化的:夜间行车时,可见光图像退化,热像或雷达变得可靠;白天反之亦然。依靠预先设定的“光照好坏”这类外部质量指标,并不能真正衡量对特定任务的判别贡献。需要的是一种样本自适应、证据驱动的“可信度量尺”。
可操作的做法包括:
- 证据型不确定性估计:用具有“证据强度”的输出分布(如基于Dirichlet的证据网络)区分“自信的正确”与“自信的错误”,将浓度参数作为模态置信度;
- 贝叶斯近似与集成:通过MC Dropout、深度集成等近似贝叶斯手段估计输出方差,用方差反向调节模态权重;
- 互证一致性:度量模态间的一致/分歧,把一致看作支持证据,把分歧视为冲突信号,并在冲突时触发降权或求助策略;
- 噪声仿真与对抗训练:训练阶段注入遮挡、模糊、伪影等退化,显式学习“在谁失真时依赖谁”的权重调度规律;
- 可拒绝与延迟决策:当整体不确定性超阈值时,选择延迟、请求更多模态或进行人机协同。
实现层面,常见机制是“带不确定性的门控-专家”结构:各模态编码器作为专家,门控网络同时读取特征与不确定性,输出样本级权重;训练时引入校准损失,使置信度与实际错误率对齐。如此,融合不再是固定配方,而是按证据强弱动态配比,既能用足信息,也能在噪声和缺失面前优雅退化。
通用预测基座:一次训练,适配多模态与多任务
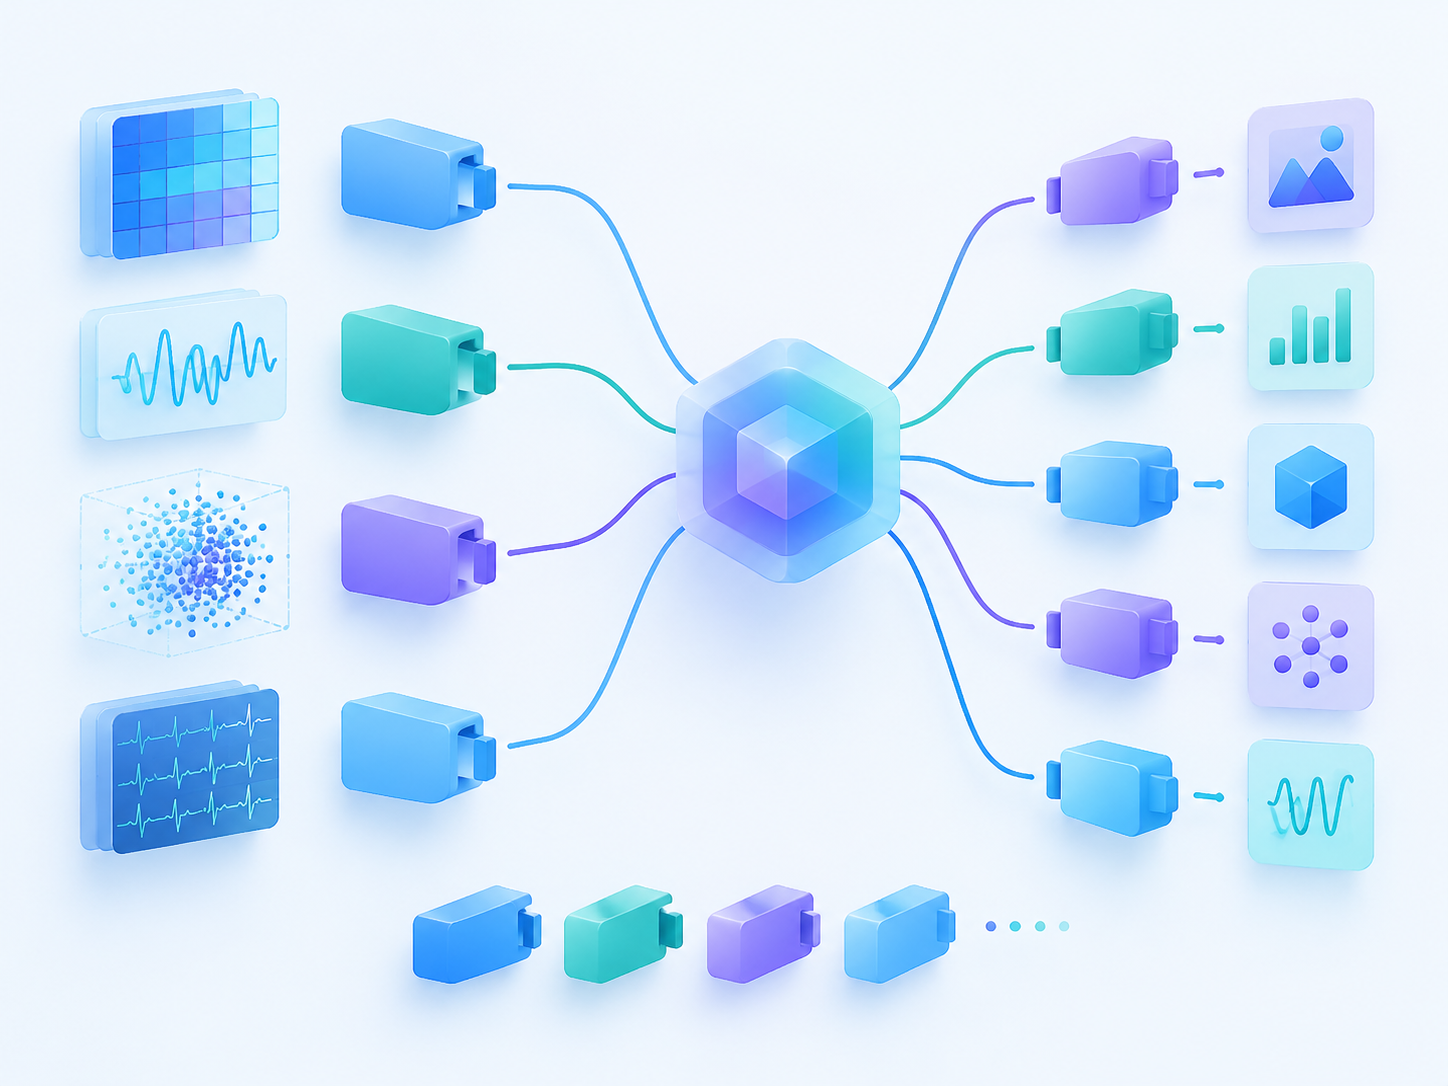
另一个关键挑战是应用成本。不同场景、不同模态组合、不同目标若都需从头设计与训练,现实落地将十分昂贵。通用预测基座的目标,是以“模块化+条件化”的方式,支持可插拔的模态组合与可扩展的任务集:
- 模块化编码:为图像、时序、生理、点云等各模态配备专用编码器;
- 共享潜在空间:通过对比/重构等目标对齐到统一潜在表征,保留个性同时实现互通;
- 条件化任务头:以任务描述、标签空间或提示向量进行条件化,少量微调即扩展到新任务;
- 缺模态鲁棒:设计为可变输入集(Set-like)结构,天然支持“来什么用什么”。
挑战也不容忽视:异构标注与分布漂移、灾难性遗忘、跨数据集的偏置传染等。工程上可结合Adapter/LoRA降低迁移成本,利用Mixture-of-Experts做路由以控制计算量,引入元学习提高快速适配能力,并建立覆盖“模态组合×任务类型”的统一评测协议,避免只在单一配置上过拟合。
影响与展望
给多模态融合加上一把“可信度量尺”,意义不仅在于多几个百分点的精度,更在于可解释、可校准、可托管的决策能力。对自动驾驶与具身智能,它决定了系统在极端条件下能否做出稳健选择;对智慧医疗,它关系到如何在信息不全与设备不一的医院中做出负责任的诊断。
展望未来,几个方向值得关注:
- 评测体系从准确度走向“可靠度”:覆盖校准误差、OOD检测、缺失-退化曲线与组合泛化;
- 因果与结构化建模融入融合框架,分离伪相关,提升可迁移性;
- 面向隐私与合规的跨模态学习(联邦、蒸馏与匿名化),让“可信”延伸到数据治理;
- 端边协同与能效优化,让通用预测基座在资源受限设备上同样可靠运转。
当多模态系统能够量化自身证据、按需调度信息,并以统一基座快速适配任务时,真正面向现实世界的“广义多模态融合”才算站稳脚跟。
标签: 多模态融合 可信AI 不确定性估计 自动驾驶 智慧医疗
还没有评论
发表评论