AI资讯
具身智能的终局:从被训练到自我进化
本文解析具身智能的范式转向:从数据到经验、从离线监督到在线学习,聚焦奖励驱动与经验工程,结合RoboTwin与SeeAct AI案例,探讨世界模型与技能库如何支撑自我进化。
本文解析具身智能的范式转向:从数据到经验、从离线监督到在线学习,聚焦奖励驱动与经验工程,结合RoboTwin与SeeAct AI案例,探讨世界模型与技能库如何支撑自我进化。
在WRC 2026“物理AI进行时”论坛,原生全模态世界模型成焦点。本文解析从DiT到UiT的技术演进,如何统一文本、视觉与动作,实现因果预测与具身智能,并解读
聚焦AI四条主线:特斯拉无方向盘Cybercab押注FSD与统计安全,Waymo里程优势仍在;英伟达255纳秒延迟彰显吞吐优先护城河;世界模型逼近心智,二手显卡
北京世界机器人大会聚焦具身智能,超维动力展示SMASH 2.0全栈闭环:毫秒级感知与控制驱动人形机器人完成自主乒乓对打;KAI世界模型以跨任务泛化与强化学习,让
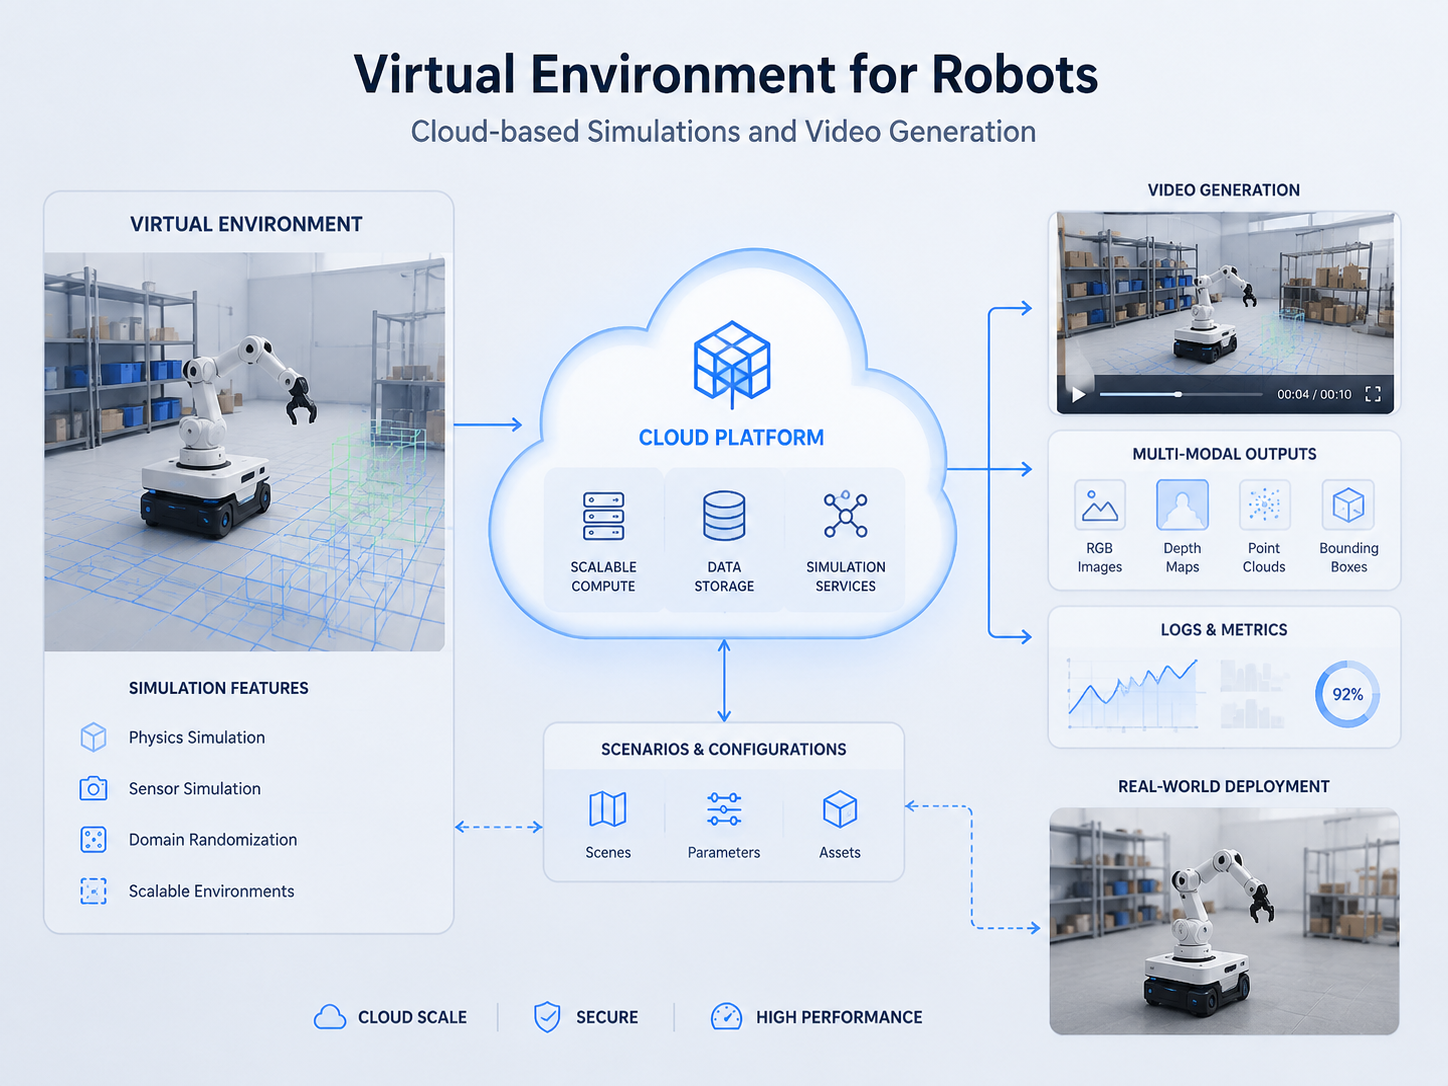
随着人工智能的发展,机器人具身智能面临试错成本高的问题。Sherry Yang提出的World Gym通过虚拟环境降低成本,推动AGI研究。探索这一颠覆性解决方
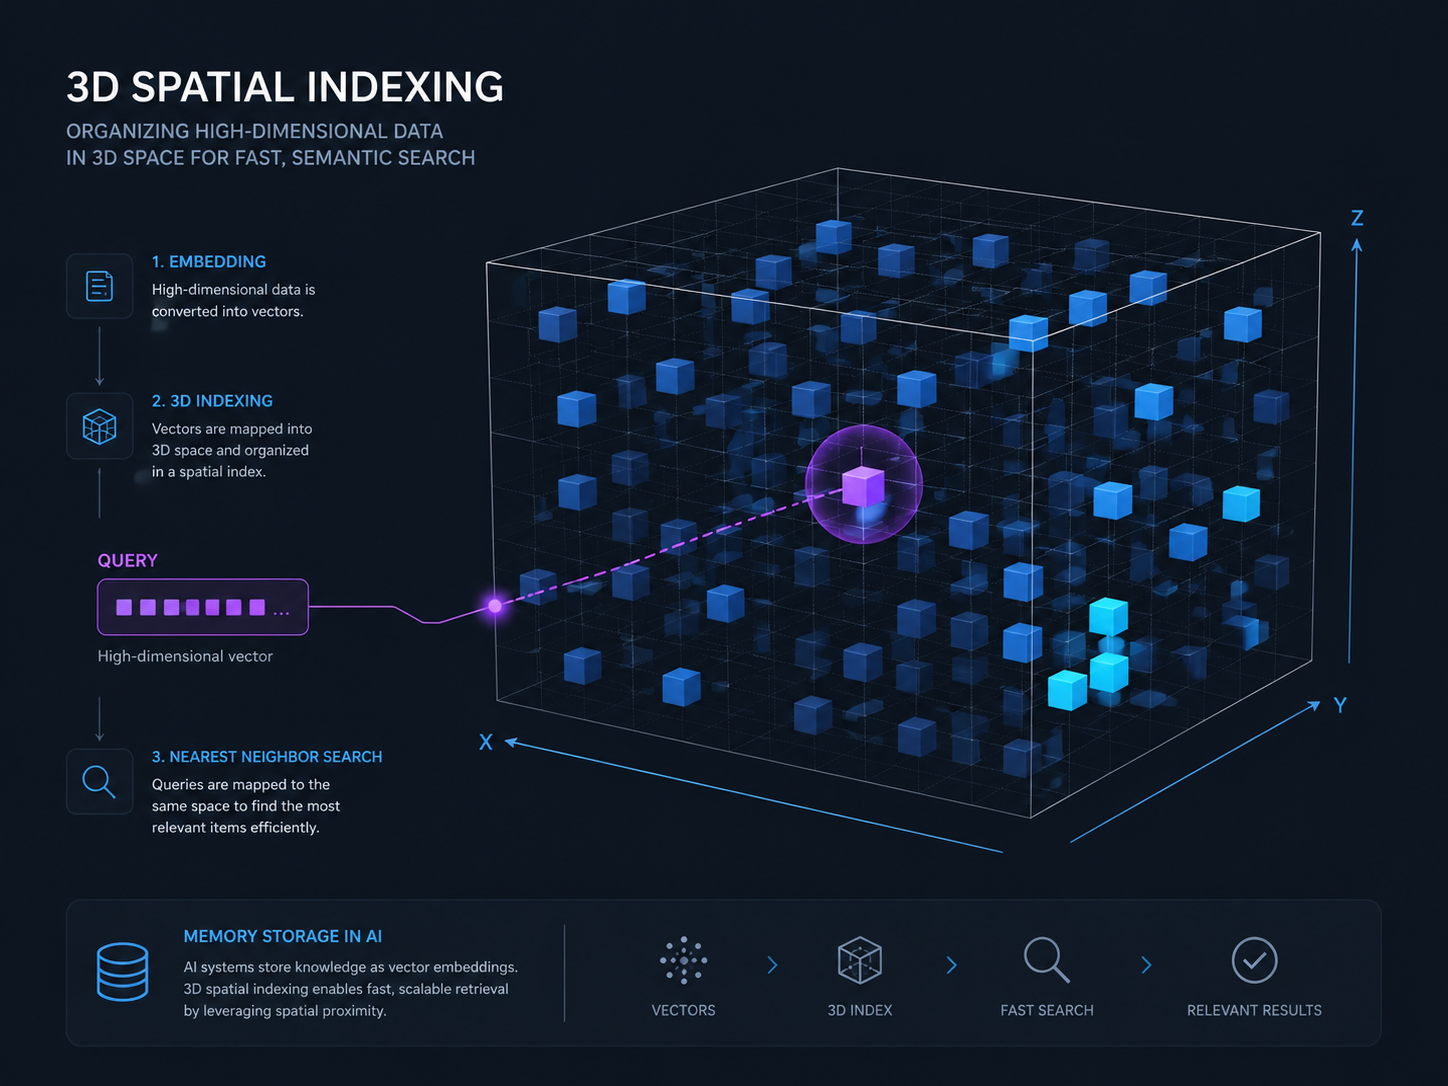
探索昆仑万维的Matrix-Game 3.5如何在世界模型领域实现突破,解决人工智能理解与预测物理世界的难题,为AI发展注入新动力。
启鸣达人在2026世界人工智能大会发布《教育AGI白皮书》,以认知世界模型为核心,提出教育智能体的创新构建路径,推动教育领域智能化进程。了解教育智能化如何改变学